
בינה מלאכותית יכולה לזהות בקבוק על מסוע, אבל עסק למיחזור נבנה רק כשהבקבוק מגיע למכל הנכון. חברה סקוטית מהמרת על הפער הזה.
🔗 קישור למוצר: רובוט המיון H.E.R.O. של Danu
קל להתלהב מרובוט שמרים בקבוק מתוך ערימת פסולת. קשה יותר לבנות סביבו עסק: הבקבוק צריך להגיע ליעד הנכון, המכונה צריכה להמשיך לעבוד, ולמפעיל צריך להשתלם לקנות ולתחזק אותה. כאן נכנסת Danu Robotics הסקוטית, שמפתחת מערכות מיון למיחזור. לפי הדיווח החדש ב־TechCrunch, המייסדת איימי מא מקדמת את הרובוט לשוק אחרי שש שנות עבודה. זו נקודת מעבר חשובה: מפיתוח טכנולוגיה להתמודדות עם לקוחות שהשאלה שלהם פשוטה בהרבה מהשאלה אם יש כאן AI. הם רוצים לדעת כמה חומר שימושי ייצא מהמסוע בסוף היום, וכמה יעלה להוציא אותו.
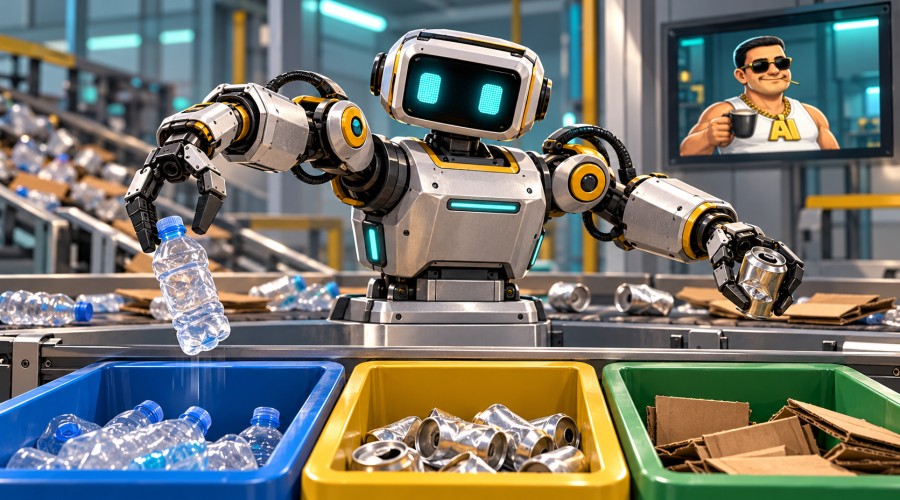
המוצר, H.E.R.O., משלב זיהוי חזותי מבוסס בינה מלאכותית עם מערכת רובוטית לאיסוף חומרים. בעמוד המוצר הרשמי מציגה Danu פלטפורמה מודולרית עם כמה זרועות, שמיועדת להוציא חומרים בעלי ערך מזרמי פסולת מעורבים. לפי החברה, מערכת Series 2 דורשת פחות ממטר לאורך המסוע וניתנת להתקנה במתקני עיבוד פסולת קיימים. אלה טענות היצרנית, אבל הן מבהירות את האסטרטגיה: להיכנס לתשתית שכבר עובדת, בלי לדרוש מהמפעיל לתכנן מחדש את כל המפעל. מבחינה עסקית, המקום שהמכונה תופסת וההפרעה שהיא יוצרת בזמן ההתקנה יכולים להיות חשובים כמעט כמו יכולת הזיהוי שלה. רובוט מצוין שקשה לשלב בקו ייצור הוא עדיין רכישה שקשה להצדיק.
הבחירה המעניינת ביותר של Danu היא דווקא איך לספור הצלחה. באתר החברה היא מסבירה שאיסוף נרשם רק כשהפריט נופל למכל, ומעדיפה לבחון איסופים מוצלחים ביום על פני קצב שיא של איסופים בדקה. במילים פשוטות, תנועת זרוע אינה תוצאה עסקית; חומר שהגיע למכל הוא כבר התחלה של אחת. החברה מתארת גם הפרדה בין חומרה שנרכשת לבין תוכנה ו־AI ברישיון, כדי לאפשר עדכונים לאורך חיי המערכת. לדבריה, אפשר להחליף רכיבים שנשחקים, כמו אוחזים, בתוך 20 דקות. הנתון הזה עדיין אינו מדד לזמינות המכונה לאורך חודשים, אבל הוא מצביע על שאלה שהדגמות רובוטיקה נוטות להשאיר מחוץ לפריים: מי מתקן, כמה זמן זה לוקח, ומה קורה למסוע בזמן הזה.
הרקע המחקרי מסביר מדוע האתגר רחב מזיהוי תמונות. בתיאור שיתוף הפעולה שפרסם EPCC באוניברסיטת אדינבורו בינואר 2023, המרכז סיפר שסייע ל־Danu בתכנון ארכיטקטורת המערכת ובאימון התוכנה באמצעות מחשב העל Cirrus. החברה בנתה מאגר תמונות של פסולת כדי ללמד את המערכת להבחין בין חומרים למיחזור לבין פריטים שמפריעים לתהליך. בשלב הבא נדרשה תוכנה שתכוון את הרובוט לפעול על מסוע נע. כבר בפרסום של המרכז מ־2021 תואר הצורך לתאם בין אלגוריתם הזיהוי לבין המערכת המכנית, כדי שלא להעמיס על האוספים הרובוטיים מעבר ליכולתם. זה ההבדל בין מערכת שמבינה מה היא רואה לבין מערכת שמסוגלת להספיק לעשות עם המידע משהו מועיל.
הניתוח עבור קורא ישראלי מתחיל בשאלה מעשית: האם מערכת כזו יכולה לשפר את הכלכלה של מתקן מסוים, עם הפסולת המסוימת שמגיעה אליו? אי אפשר להסיק מהתאמה למסוע בסקוטלנד על התאמה אוטומטית למתקן בארץ. מפעיל שבוחן רכישה צריך לבדוק את המערכת על זרם הפסולת שלו, ולמדוד את כמות החומר שנאספה נכון, את איכות המיון, את זמני ההשבתה ואת מלוא עלויות ההפעלה. גם חומר שנאסף בהצלחה צריך לעמוד בדרישות של מי שיקנה אותו. לכן מדידת איסופים מוצלחים היא בסיס טוב לבדיקת כדאיות, אבל אינה תחליף לבדיקת הכדאיות עצמה. הערך האפשרי אינו מסתכם בחיסכון בעבודה: אם המיון מאפשר להוציא יותר חומר שימושי ובאיכות טובה יותר, הוא עשוי לשפר גם את הצד שמייצר הכנסות. זה כיוון כלכלי לבחינה, לא הבטחה לתוצאה בישראל.
במובן הזה, הסיפור של Danu הוא מבחן שימושי לגל הרובוטיקה מבוססת ה־AI. החברה מציגה מערכת שמנסה לחבר בין תוכנה מתעדכנת, חומרה שאפשר לתחזק ונתוני ביצוע שמתייחסים לתוצאה בפועל. החיבור הזה מעניין יותר מעוד סרטון שבו זרוע פוגעת במטרה: הוא מאפשר לשאול שאלות שאפשר לענות עליהן לאורך זמן. האם הביצועים נשמרים כשהפסולת משתנה? האם התחזוקה נשארת פשוטה גם אחרי שימוש ממושך? והאם התוספת בחומר שניתן למכור מצדיקה את העלות הכוללת? כדי להעריך את ההבטחה יידרשו נתוני הפעלה לאורך זמן, לצד תיאורי המוצר של החברה. הזבל כבר מגיע בכל יום; עכשיו הרובוט צריך להוכיח שגם התמורה מגיעה.