
חוקרים מאוניברסיטת קרנגי מלון ומעבדות NVIDIA פיתחו מערכת בשם HIL (Hybrid Imitation Learning) שמלמדת דמויות וירטואליות לבצע תנועות פרקור – קפיצות קיר...
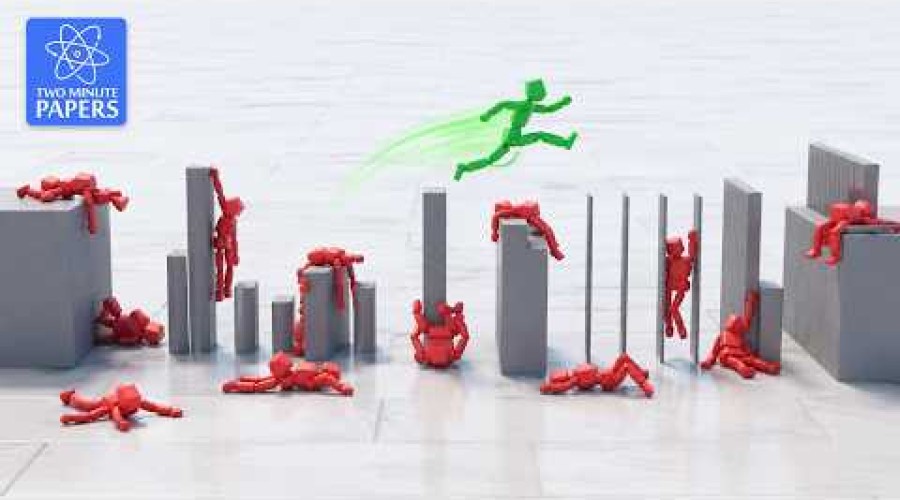
חוקרים מאוניברסיטת קרנגי מלון ומעבדות NVIDIA פיתחו מערכת בשם HIL (Hybrid Imitation Learning) שמלמדת דמויות וירטואליות לבצע תנועות פרקור – קפיצות קיר, גלגולים, טיפוס מהיר בין מכשולים – מתוך קטעי וידאו רגילים שנשלפים מהאינטרנט, ולא ממעבדות לכידת תנועה יקרות. המשמעות: לא צריך יותר חליפת חיישנים וסטודיו ייעודי כדי ללמד דמות דיגיטלית לזוז כמו אתלט אמיתי – מספיק סרטון קצר מיוטיוב.
הגישה משלבת שתי שיטות אימון בו-זמנית: מעקב תנועה מדויק שמעתיק תנוחות ספציפיות, ולצידו למידה יריבותית (adversarial imitation learning) שנותנת לדמות גמישות להתאים את התנועה למכשולים חדשים שלא ראתה מעולם. כך נוצר בקר אחד ומאוחד שיודע גם לחקות בדיוק וגם לאלתר, בניגוד לשיטות קודמות שדרשו מודל נפרד לכל סוג תנועה.
מעבר להדגמה המרשימה, לטכנולוגיה כזו יש פוטנציאל ברור לתעשיית הגיימינג והאנימציה: יצירת דמויות משנה במשחקים או בסרטים שנעות בצורה ריאליסטית בלי אולפני מושן-קפצ'ר יקרים, וגם רובוטיקה – בקר שיודע ללמוד תנועות מורכבות מסרטון סמארטפון עשוי לקצר משמעותית את הדרך לרובוטים דו-רגליים זריזים יותר.
מאחורי הפרויקט עומד צוות משותף לג'ייסון וואנג וג'סיקה הודג'ינס מקרנגי מלון, לצד יפנג ג'יאנג, האוטיאן ג'אנג, חן טסלר, דייויס רמפה וזה בין פנג מ-NVIDIA (פנג משויך גם לאוניברסיטת סיימון פרייזר) — שילוב טיפוסי של מעבדת אנימציה אקדמית עם צוות סימולציה פיזיקלית תעשייתי. המערכת מדגימה חמישה סוגי מיומנויות פרקור שונות בתוך בקר יחיד המצליח לחצות מסלול מכשולים שלם ברצף אחד, במקום להחליף בין מודלים נפרדים לכל תנועה כפי שנהוג היה עד כה במחקרי אנימציה מבוססת פיזיקה.
החידוש המרכזי הוא ייצוג סצנה "ממוקד-סוכן" (agent-centric scene representation) המאפשר לדמות לפרש את סביבתה ביחס למיקומה ולכיוון תנועתה, ולא מול מפת עולם קבועה מראש — כך היא יכולה להגיב למכשול שמופיע פתאום מזווית לא צפויה, בדיוק כפי שספורטאי אנושי קורא את השטח תוך כדי ריצה. זהו הבדל מהותי מגישות מוקדמות של חיקוי תנועה, שנטו לייצר דמויות שמבצעות את התנועה המדויקת שנלמדה אך קורסות ברגע שהמכשול שונה במעט מהדוגמה המקורית.
ה-HIL מצטרף למגמה רחבה יותר בתעשיית לכידת התנועה: כלים כמו DeepMotion, Move.ai ו-Rokoko כבר מציעים המרה של וידאו רגיל, כולל צילומי מצלמת רשת, לאנימציית שלד תלת-ממדית, וב-2026 הפער מול מערכות אופטיות מקצועיות ויקרות הצטמצם משמעותית. אלא שרוב אותם כלים מפיקים תנועה "קינמטית" — נראית טוב אך לא בהכרח פיזיקלית — ודורשים ניקוי ידני יקר כדי להיפטר מחדירות רגליים ברצפה, איבוד שיווי משקל ושאר פגמים. היתרון של גישה מבוססת סימולציה כמו HIL הוא שהתנועה שנוצרת מצייתת לכוחות פיזיקליים אמיתיים מלכתחילה, ולכן חוסכת בדיוק את שלב הניקוי הזה, מגמה שמחקרים אחרים מ-2025-2026 מנסים לתקוף גם מכיוונים משלימים של זיקוק תנועה בדיעבד.
מעבר לגיימינג, ההשלכה המעניינת ביותר היא על רובוטיקה הומנואידית: קבוצות מחקר נוספות כבר עובדות על מערכות דומות שמלמדות רובוטים דו-רגליים שליטה אינטראקטיבית מווידאו אנושי, לא רק חיקוי תנועה סטטי אלא תגובה בזמן אמת למגע ולמכשולים. אם ניתן ללמד בקר וירטואלי לבצע פרקור מסרטון יוטיוב בודד, השלב הבא ההגיוני הוא העברת אותו בקר, או גרסה מותאמת שלו, לגוף רובוטי פיזי — צעד שיכול לקצר מאוד את מחזור הפיתוח היקר של רובוטים אתלטיים, שכיום עדיין נשען ברובו על תכנות ידני או על לכידת תנועה יקרה בסטודיו.